PuppyPi ROS机器狗
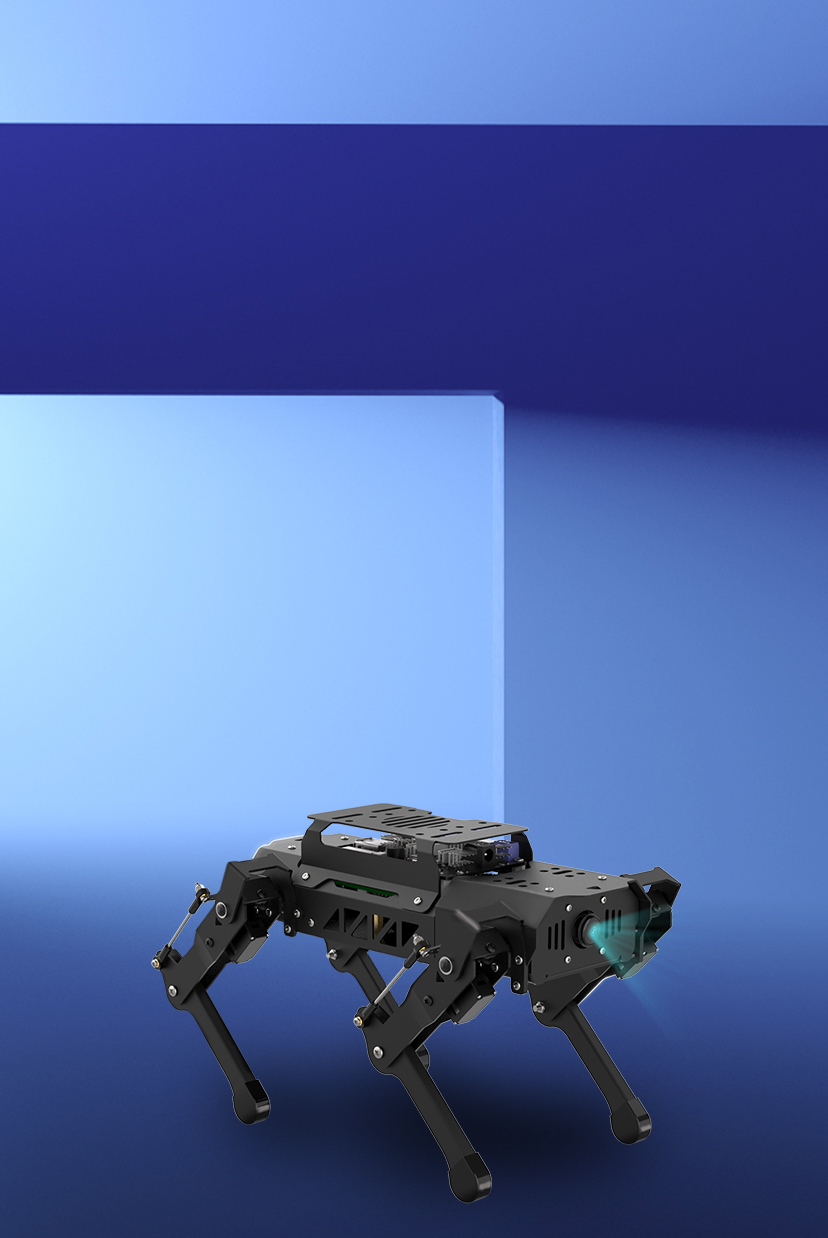
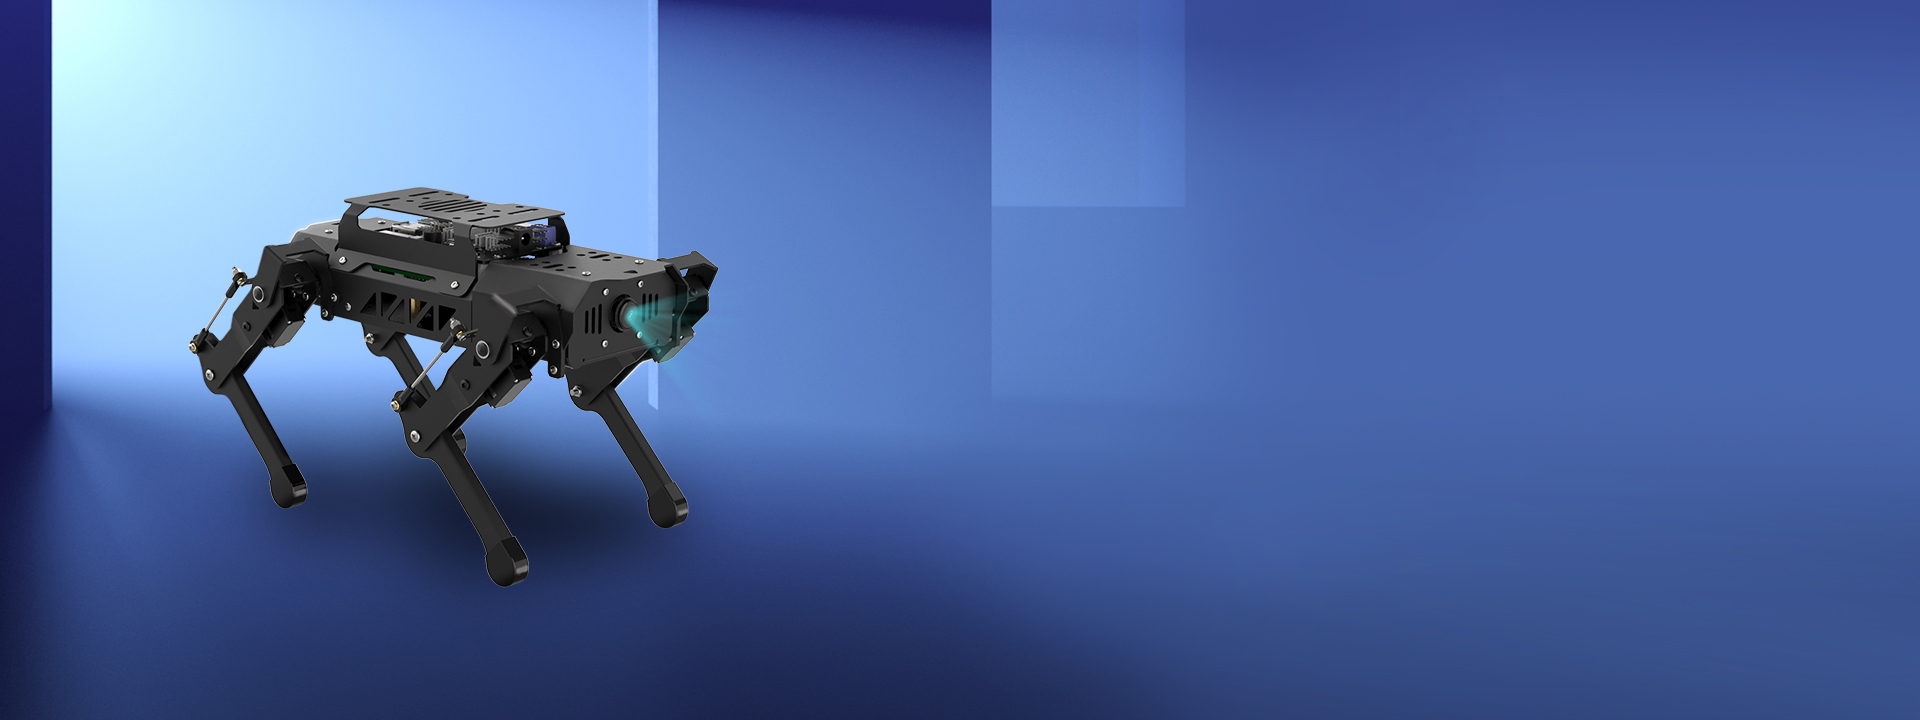
幻尔PuppyPi是一款基于树莓派开发的Al视觉四足机器人.它的机身采用铝合金结构,并搭载高性能空心杯舵机,可以轻松实现自由行走、上下台阶等基本步态。机器人拥有第一视觉,能实现更多有趣的Al玩法,如目标追踪、人脸检测、视觉巡航、自主攀爬等。 PuppyPi机器人采用ROS操作系统,支持Gazebo仿真,能满足用户对机器视觉、机器人运动学、四足步态控制等算法的学习和验证。
幻尔PuppyPi是一款基于树莓派开发的Al视觉四足机器人.它的机身采用铝合金结构,并搭载高性能空心杯舵机,可以轻松实现自由行走、上下台阶等基本步态。机器人拥有
目录
- 当前为25版课程,PuppyPi 2024版课程点击跳转>>>
- 学前先看
- 上手试玩
- Linux基础课程
- OpenCV计算机视觉学习
- Python基础课程
- 树莓派主板及扩展板课程
- 远程工具安装与连接
- ROS1-ROS基础课程
- ROS1-运动控制课程
- ROS1-动作控制课程
- ROS1-仿真课程
- ROS1-AI视觉识别与追踪课程
- ROS1-AI识别台阶攀爬课程
- ROS1-AI自主追踪踢球课程
- ROS1-AI自主巡线课程
- ROS1-MediaPipe简介及入门
- ROS1-AI语音交互课程
- ROS1-传感器开发课程
- ROS1-群发控制课程
- ROS1-AI大模型课程
- ROS2基础课程
- ROS2-Docker容器基础课程
- ROS2-仿真课程
- ROS2-运动控制课程
- ROS2-动作控制课程
- ROS2-AI视觉识别与追踪课程
- ROS2-AI识别台阶攀爬课程
- ROS2-AI自主追踪踢球课程
- ROS2-AI自主巡线课程
- ROS2- MediaPipe人机交互课程
- ROS2-AI语音交互
- ROS2-传感器开发课程
- ROS2-AI大模型课程
- 机器人网络配置课程
- 附录
- 软件下载

上手试玩
Linux基础课程
OpenCV计算机视觉学习
Python基础课程
树莓派主板及扩展板课程
远程工具安装与连接
ROS1-ROS基础课程
ROS1-运动控制课程
ROS1-仿真课程
ROS1-MediaPipe简介及入门
ROS1-AI语音交互课程
ROS1-AI大模型课程
ROS2基础课程
ROS2-Docker容器基础课程
ROS2-仿真课程
ROS2-运动控制课程
ROS2- MediaPipe人机交互课程
ROS2-传感器开发课程
ROS2-AI大模型课程
机器人网络配置课程
附录
软件下载